응용 엔지니어링
로봇·산업 장비용 맞춤 연결 솔루션
정렬, 진동, 오염 및 전기 요구 사항을 정의하고 이동형 로봇과 산업용 단말기의 도킹·충전·서비스 연결을 개발합니다.
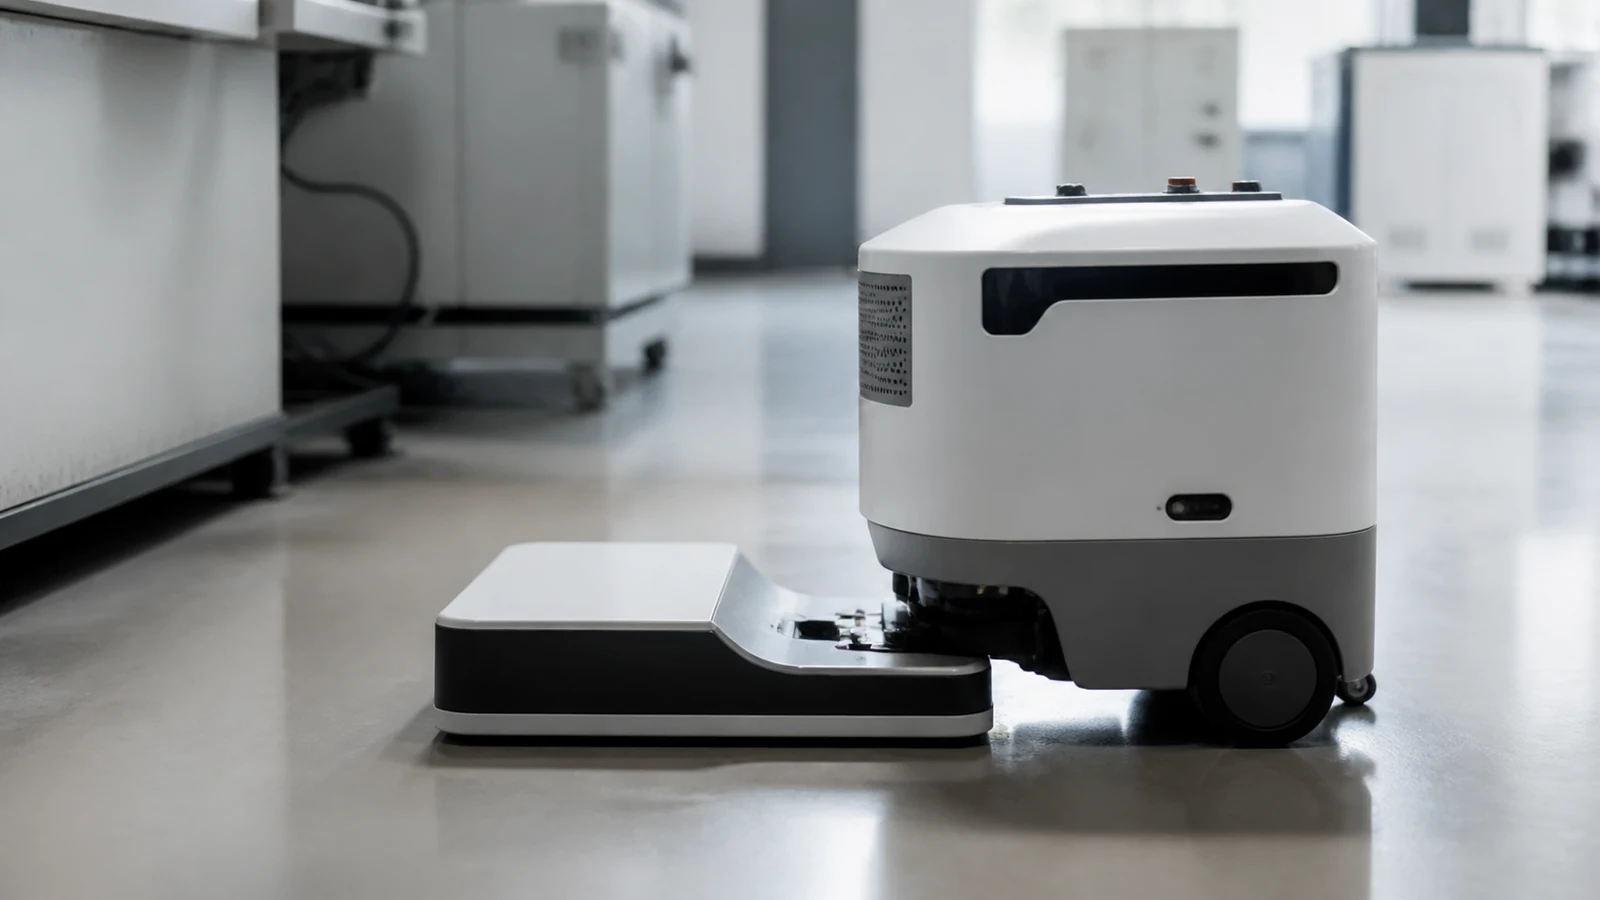
도킹에는 자력뿐 아니라 가이드가 필요합니다
커넥터는 과도한 측면 하중이나 불안정한 접점 압축 없이 합의된 접근 오차와 움직임을 수용해야 합니다. 기계 가이드, 스토퍼와 장착 지지 구조가 자석 인터페이스와 함께 작동해야 하며 자석만으로 반복 가능한 도킹 위치가 정해지지는 않습니다.
충전 전용 도크, 분리형 유지보수 케이블 또는 전원·데이터 조립체를 실제 시스템 범위에 따라 검토합니다.
로봇·산업 프로젝트 입력 자료
- 도킹 오차, 접근 각도, 접점 스트로크, 지지 형상과 분리 동작.
- 충전 프로파일, 연속·피크 부하, 도체 크기, 열 한계와 보호.
- 데이터·제어용 프로토콜, 신호 배선, 차폐와 접지 요구 사항.
- 먼지, 오일, 수분, 세척 노출, 진동, 충격과 온도 범위.
- 케이블 경로, 굽힘 반경, 동작 횟수, 샘플 수량과 예상 생산량.
실제 시스템에서 반복 도킹 검증
여러 샘플, 방향과 반복 연결에서 기계적 안착 및 전기 성능을 확인합니다. 필요한 경우 승인된 한계로 진동, 충격, 인장, 굽힘과 환경 노출을 평가합니다. 단품 커넥터 시험만으로 모든 로봇 설치 환경의 성능을 입증할 수 없습니다.
기술 검토를 위한 제품군 선택
모든 제품 이미지와 SKU는 맞춤 제작 가능한 고객 프로젝트 참고 사례입니다. 최종 치수, 소재, 전기 요구 사항과 검증 조건은 새 기기에 맞춰 확정합니다.
프로젝트 검토 계속하기
자주 묻는 질문
자동 충전을 지원할 수 있나요?
정렬 공차, 스트로크, 전기 보호와 기기 형상을 함께 정의하면 자동 도킹 충전을 검토할 수 있습니다.
고전류 설계는 어떻게 선정하나요?
합의된 연속·피크 충전 조건에서 접점 할당, 도체 크기, 전압 강하와 발열을 검토합니다.
시험대에서 안정적이면 진동 조건도 충족하나요?
아닙니다. 실제 진동 조건에서 장착된 인터페이스, 케이블 하중과 합의된 도통 기준을 검증해야 합니다.