用途に応じた技術対応
ロボット・産業機器向けカスタム接続製品
移動ロボットや産業用端末向けに、位置合わせ、振動、汚染、電気要件を定義し、ドッキング、充電、保守用の接続を開発します。
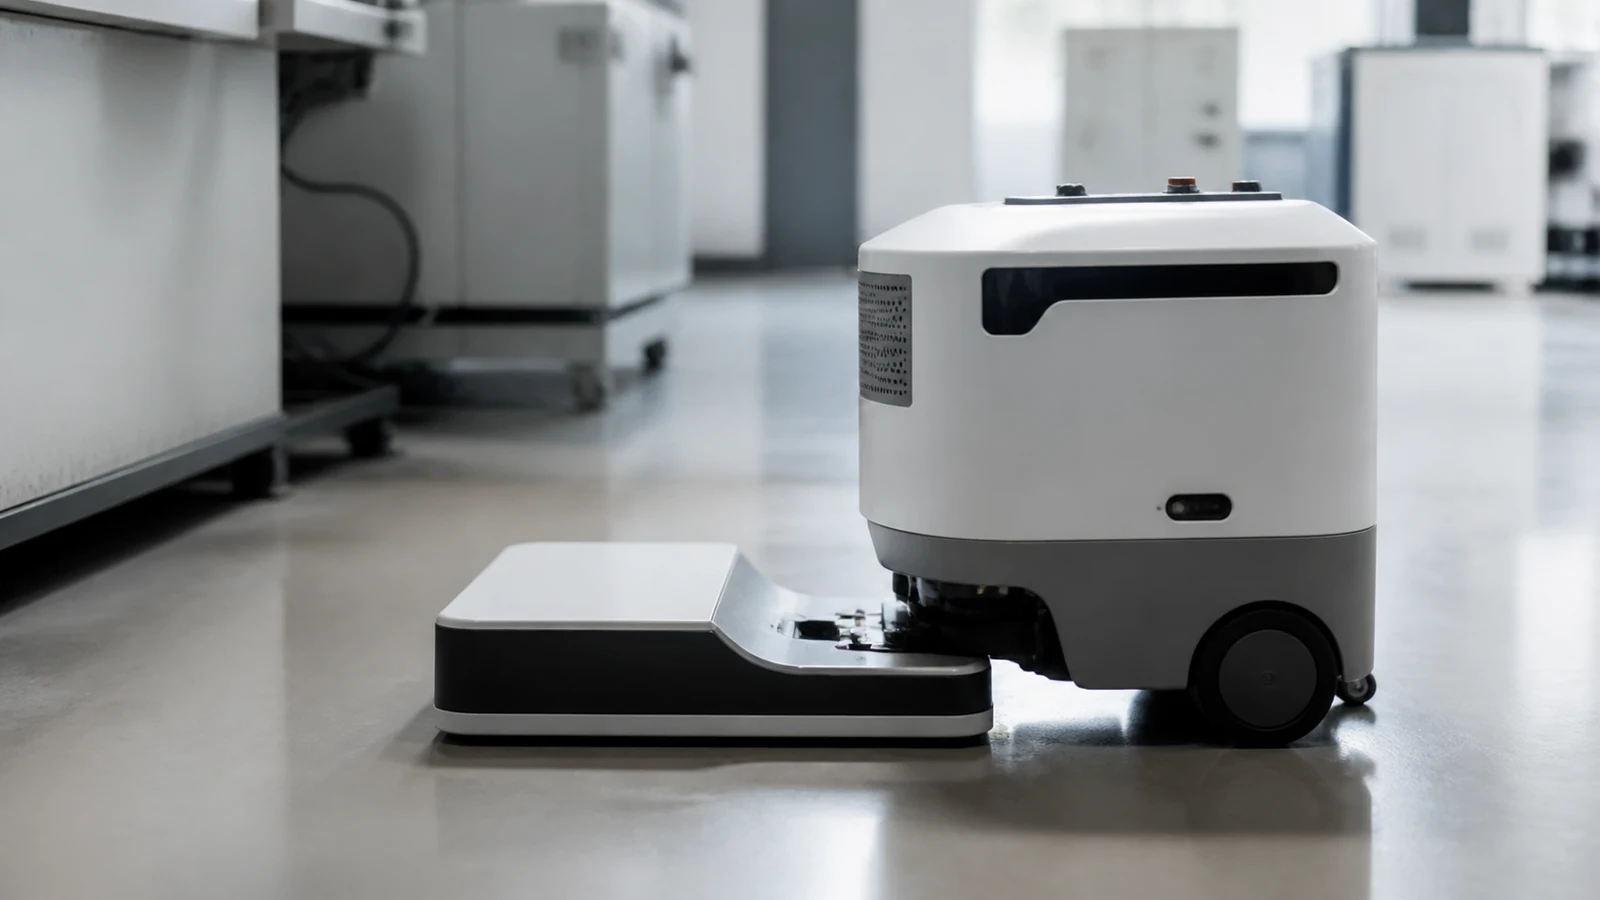
ドッキングには磁気吸引とガイド構造が必要
コネクタは、過大な横荷重や不安定な接点圧縮を生じることなく、合意した接近時の位置ずれと動作に対応する必要があります。機械的ガイド、ストッパー、取り付け支持構造がマグネットインターフェースと連携します。磁石だけでは再現性のあるドッキング位置を定義できません。
充電専用ドック、着脱式保守リード、電源・データアセンブリを、実際のシステム範囲に応じて評価してください。
ロボット・産業機器の入力情報チェックリスト
- ドッキング時の位置ずれ、接近角度、接点ストローク、支持形状、離脱動作。
- 充電プロファイル、連続負荷とピーク負荷、ケーブル導体サイズ、熱的限度、保護。
- データまたは制御に必要なプロトコル、信号配線、シールド、接地の要件。
- 粉じん、油、水分、洗浄への暴露、振動、衝撃、温度範囲。
- ケーブル配線経路、曲げ半径、動作サイクル数、サンプル数量、予定生産数量。
実際のシステムで繰り返しドッキングを検証する
複数のサンプル、方向、繰り返し接続にわたり、機械的着座と電気性能を確認してください。必要な場合は、承認済み限度値を用いて振動、衝撃、引張、曲げ、環境暴露を評価します。コネクタ単体の試験では、すべてのロボットへの取り付け状態における性能を確立できません。
技術検討する製品群を選択
すべての製品画像とSKUは、カスタマイズ可能な開発事例です。最終的な寸法、材料、電気要件、検証条件は新しい機器に合わせて確認します。
案件の検討を進める
よくあるご質問
コネクタは自動充電に対応できますか?
位置合わせ公差、ストローク、電気的保護、機器形状を一体として定義すれば、自動ドッキングを評価できます。
より大きな電流に対応する設計はどのように選びますか?
合意した連続充電条件とピーク充電条件の下で、接点配分、導体サイズ、電圧降下、発熱を検討してください。
試験台で接続が安定していれば、振動への対応確認は十分ですか?
いいえ。想定する振動条件の下で、実装されたインターフェース、ケーブル荷重、合意した導通限度を検証してください。