ROBOTICS & INDUSTRIAL

机器人与工业设备磁吸线方案

服务机器人、巡检设备和工业终端常需要自动回充、快速维护或可拆卸连接。深圳永探电子有限公司可根据停靠偏差、安装空间、输入接口、电流电压、数据、粉尘潮湿、磁吸力、线材弯折和振动条件,评估磁吸充电线或磁吸数据线。
拨打热线 133-2018-8513
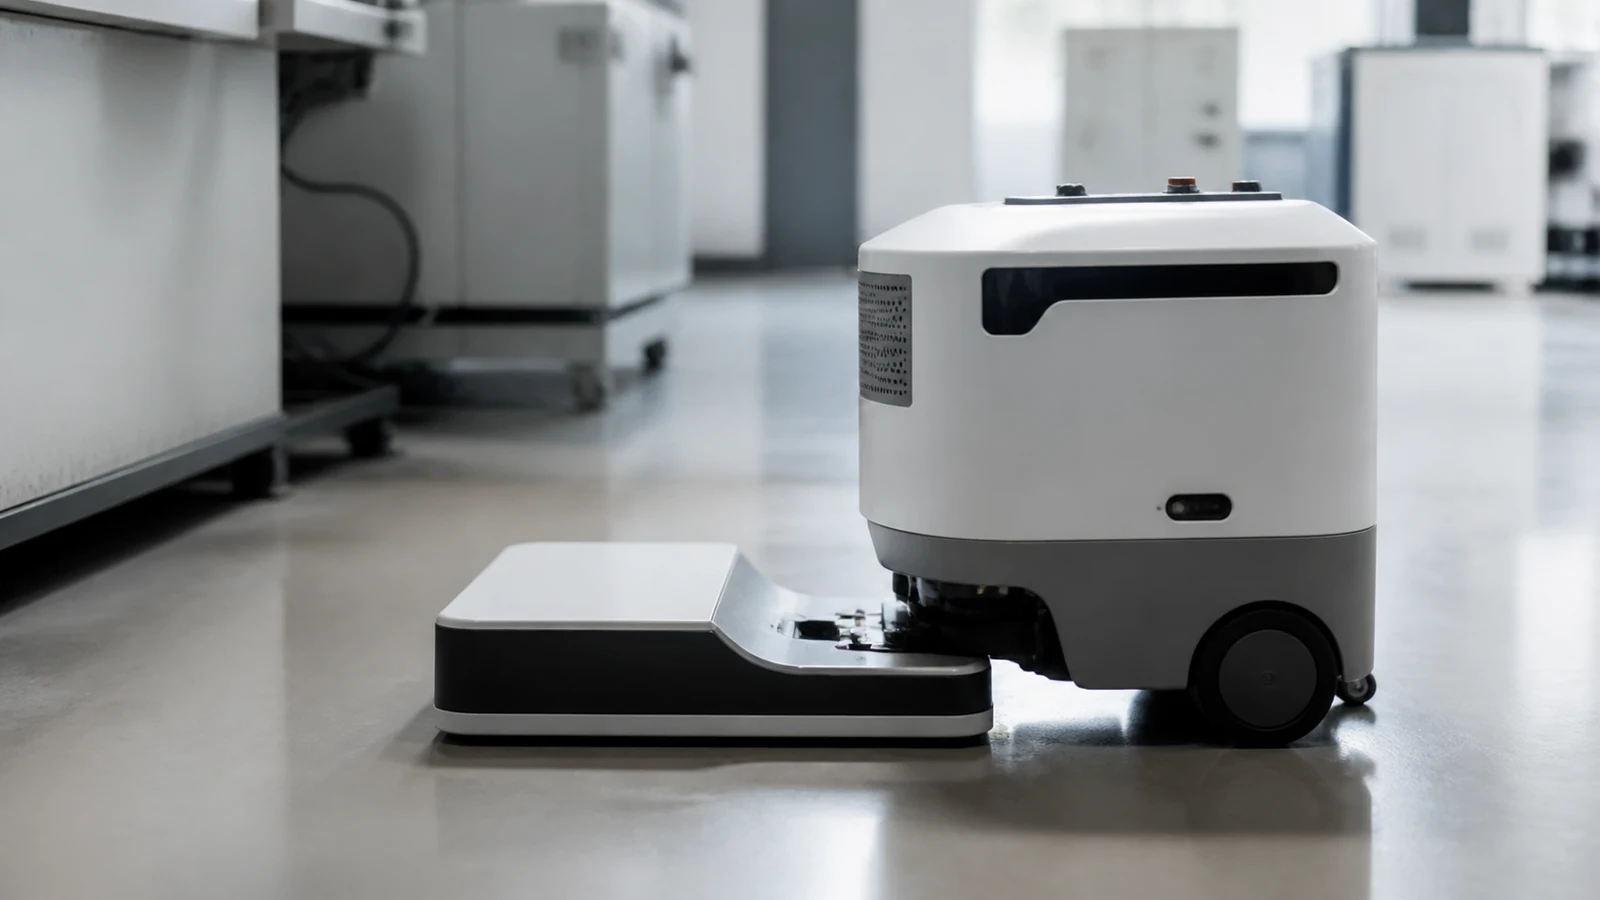
深圳永探电子有限公司机器人自动回充磁吸线应用示意
机器人与工业设备磁吸回充应用场景示意图。

机器人与工业设备连接痛点

自动回充对位

停靠偏差影响接触,需要结构导向、磁吸和支撑共同工作。

移动与振动

运动、冲击和线材弯折可能影响固定、接触与使用寿命。

粉尘与潮湿

触点污染、腐蚀和密封需结合现场工况评估。

推荐磁吸线类型与输入接口

自动回充磁吸充电线

围绕停靠座、设备端母座、电源和导向结构开发。

维护用可拆卸磁吸线

用于调试或手动充电,关注操作、防误拉和收纳。

充电与数据磁吸线

需要同步或通信时,增加PIN、线材和信号验证。

电气、数据、防水、磁吸力和线材

电流电压

充电策略、工作条件、温升和保护。

数据要求

协议、信号、PIN和电磁环境。

防水与污染

粉尘、油污、水汽、盐雾和清洁方式。

磁吸与线材

停靠偏差、断开力、出线和弯折半径。

可靠性要求

机器人项目应明确停靠次数、振动、冲击、拉力、摆摇、温湿度、防水和污染条件。测试结果仅适用于对应型号、安装状态、条件和标准,不把实验室单体结论直接扩展到所有整机。

查看机器人磁吸线可靠性测试方向 →

推荐产品

相关技术文章

可在技术中心查看磁吸线选型、可靠性与定制开发内容。

查看磁吸线技术文章 →

机器人磁吸线FAQ

磁吸线可以用于机器人自动回充吗?

可以按停靠方式评估,但需要确认位置偏差、导向、支撑、接触行程、电气和断电保护条件。

机器人磁吸线支持大电流吗?

需要根据触点、PIN分配、线径、接触电阻、温升、连接状态和散热条件逐项目确认。

振动环境需要哪些验证?

需提供振动或冲击条件、安装状态、连接动作和判定标准,再确定相应结构和测试计划。

CONTACT YONGTAN

联系万先生沟通Pogo Pin与磁吸连接项目

请准备应用设备、安装空间、产品类型、接口、PIN数与PIN定义、电流电压、数据或信号要求、防水要求及预计数量。您可以通过微信向万先生发送产品图片、图纸或样品信息。
联系人
万先生
手机
133-2018-8513
座机
0769-8600-6029
邮箱
sales-wan@ytpogo.com
主要办公及生产地址
东莞市长安镇乌沙社区江贝第一工业区新乐路1号
工作时间
周一至周六 08:00–19:00
扫码添加深圳永探电子有限公司万先生微信
长按二维码识别微信,联系万先生沟通Pogo Pin、Pogo Pin连接器、磁吸连接器、磁吸充电线与磁吸数据线项目。

拨打热线 手机:133-2018-8513